AI Robotics KR 2026 제5회 오프라인 세미나 후기
1. 들어가며
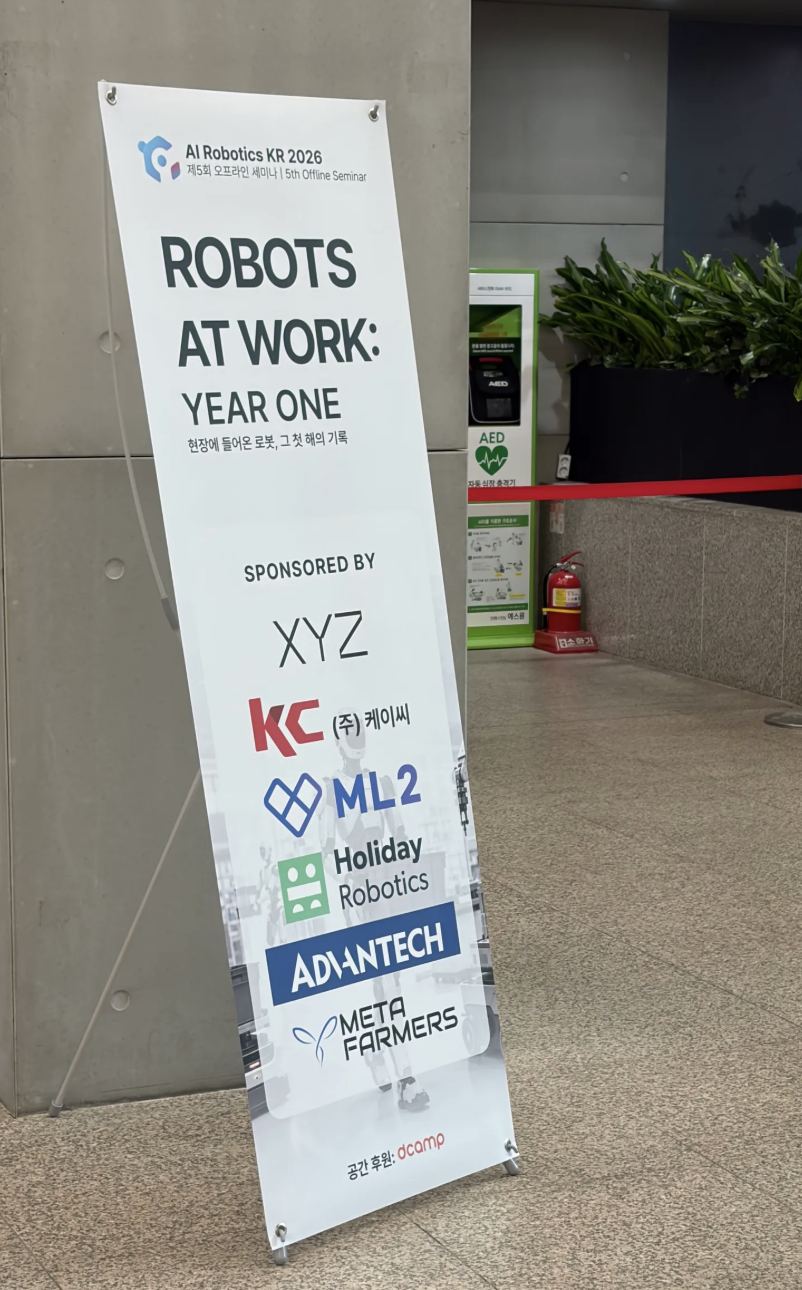
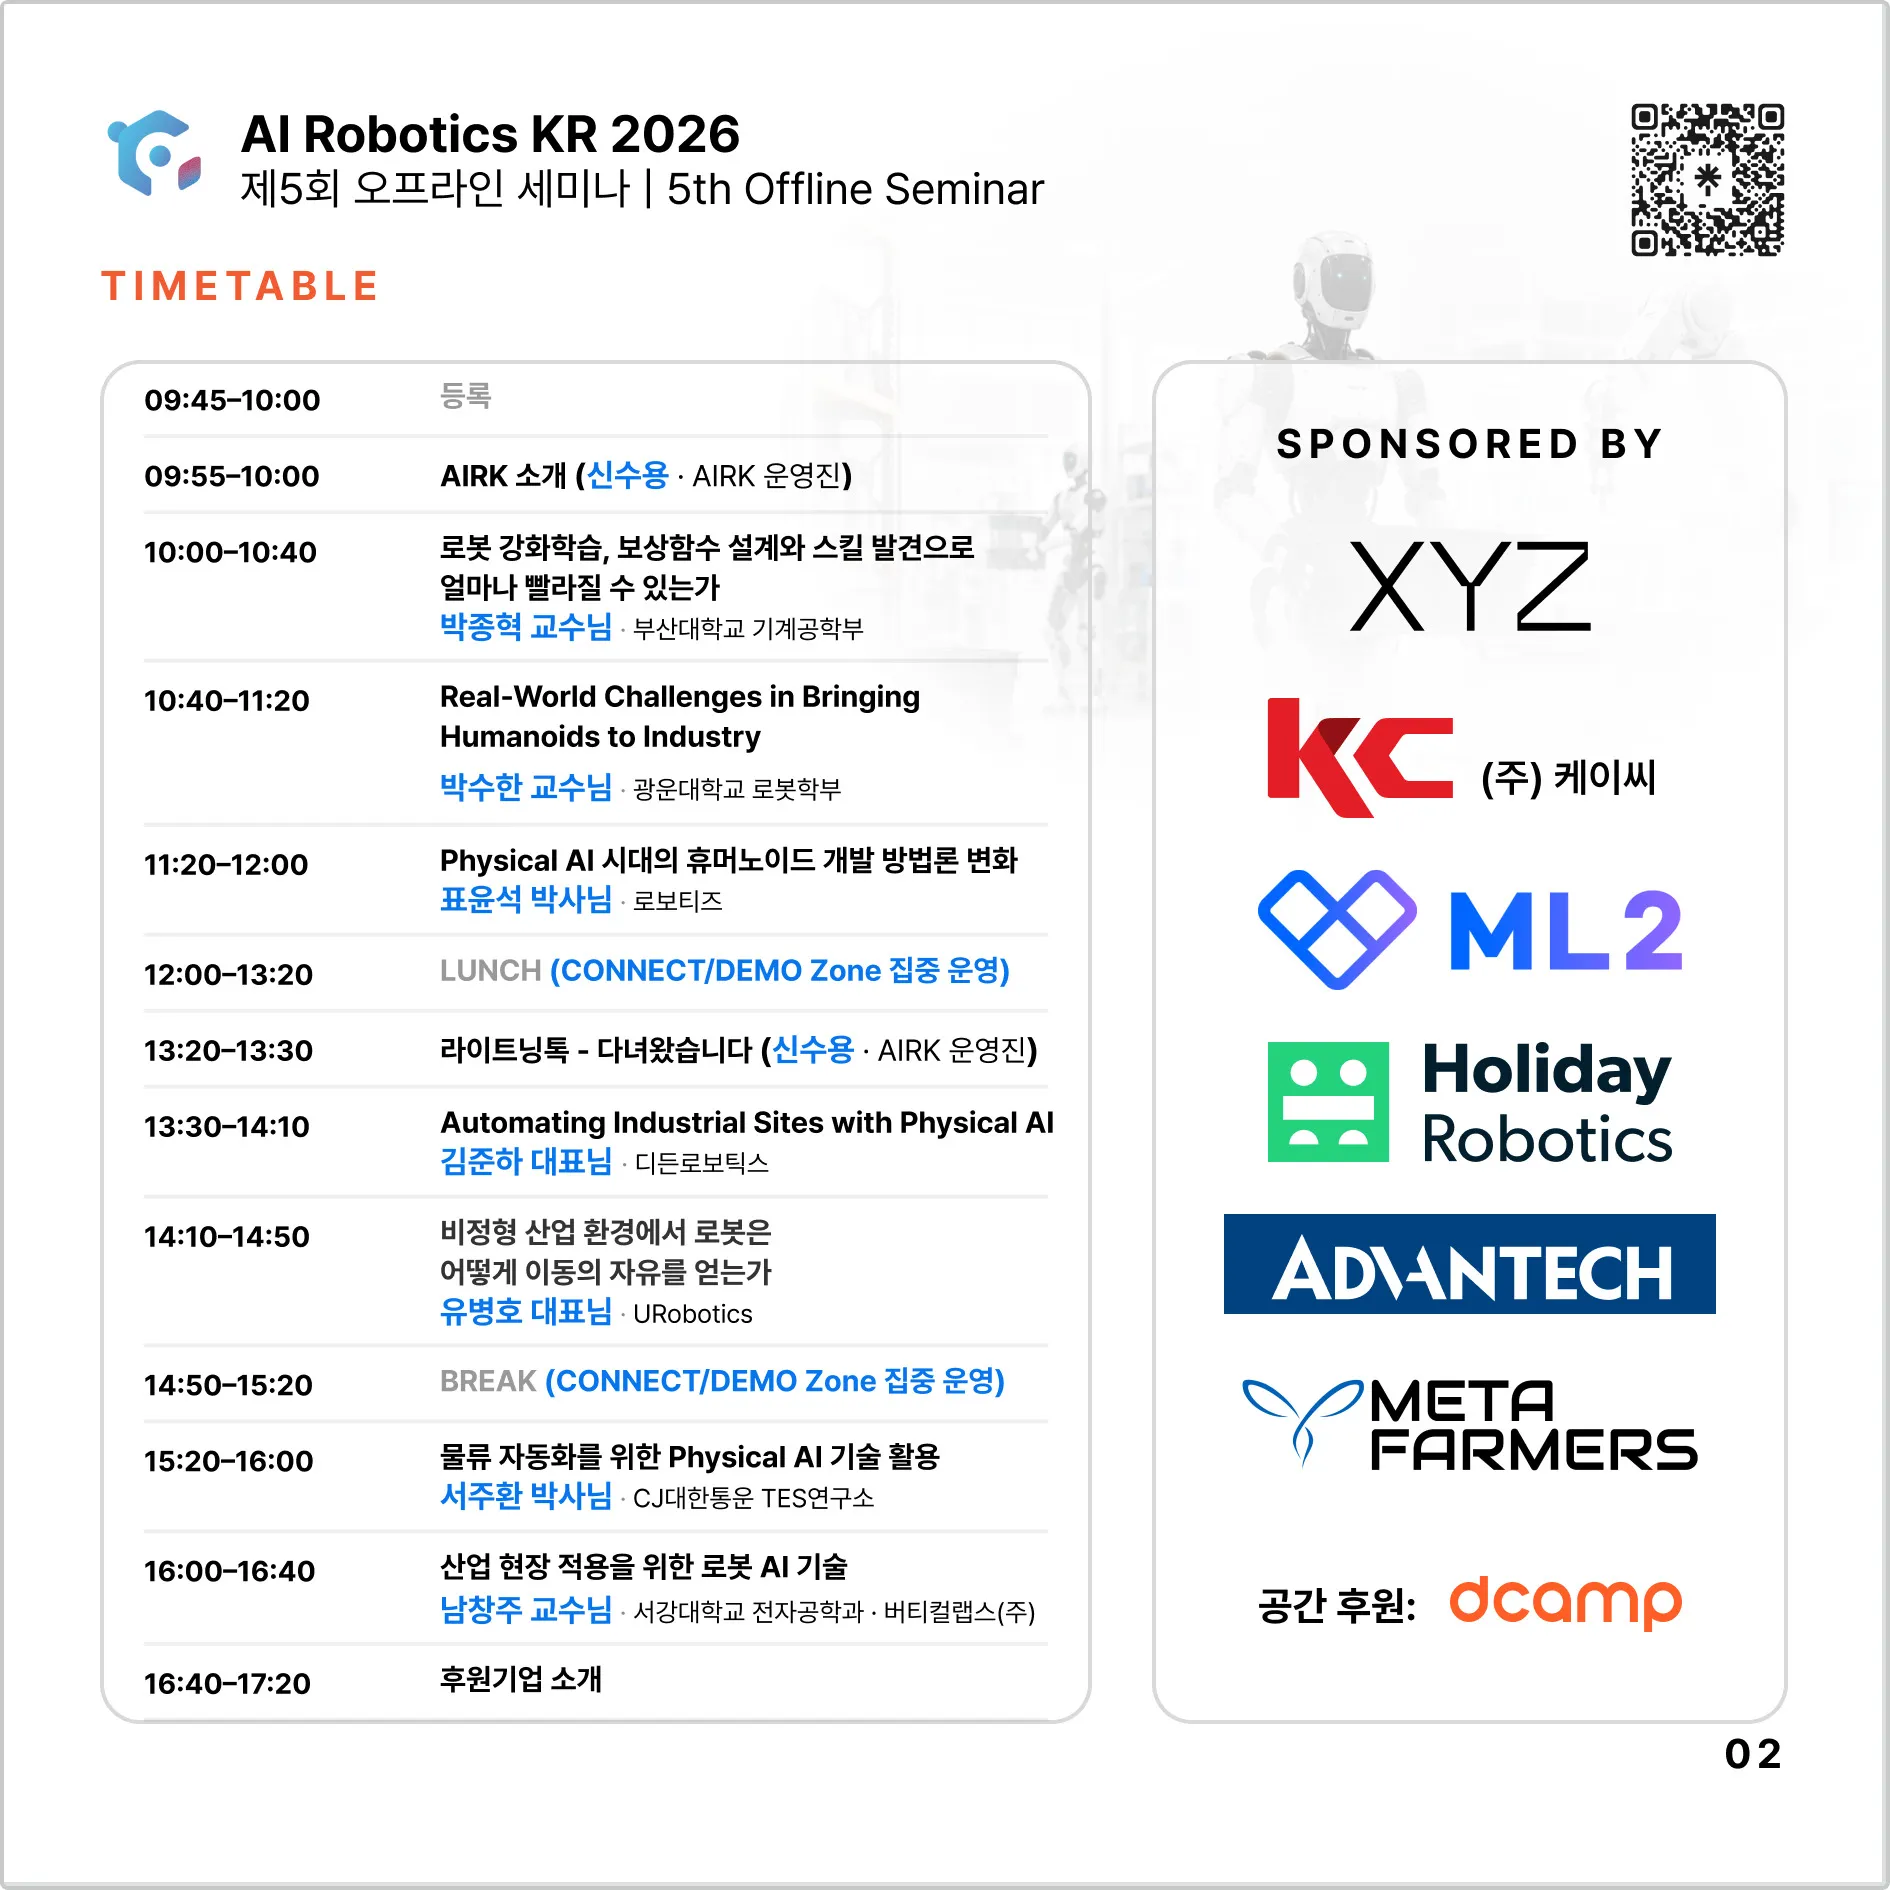
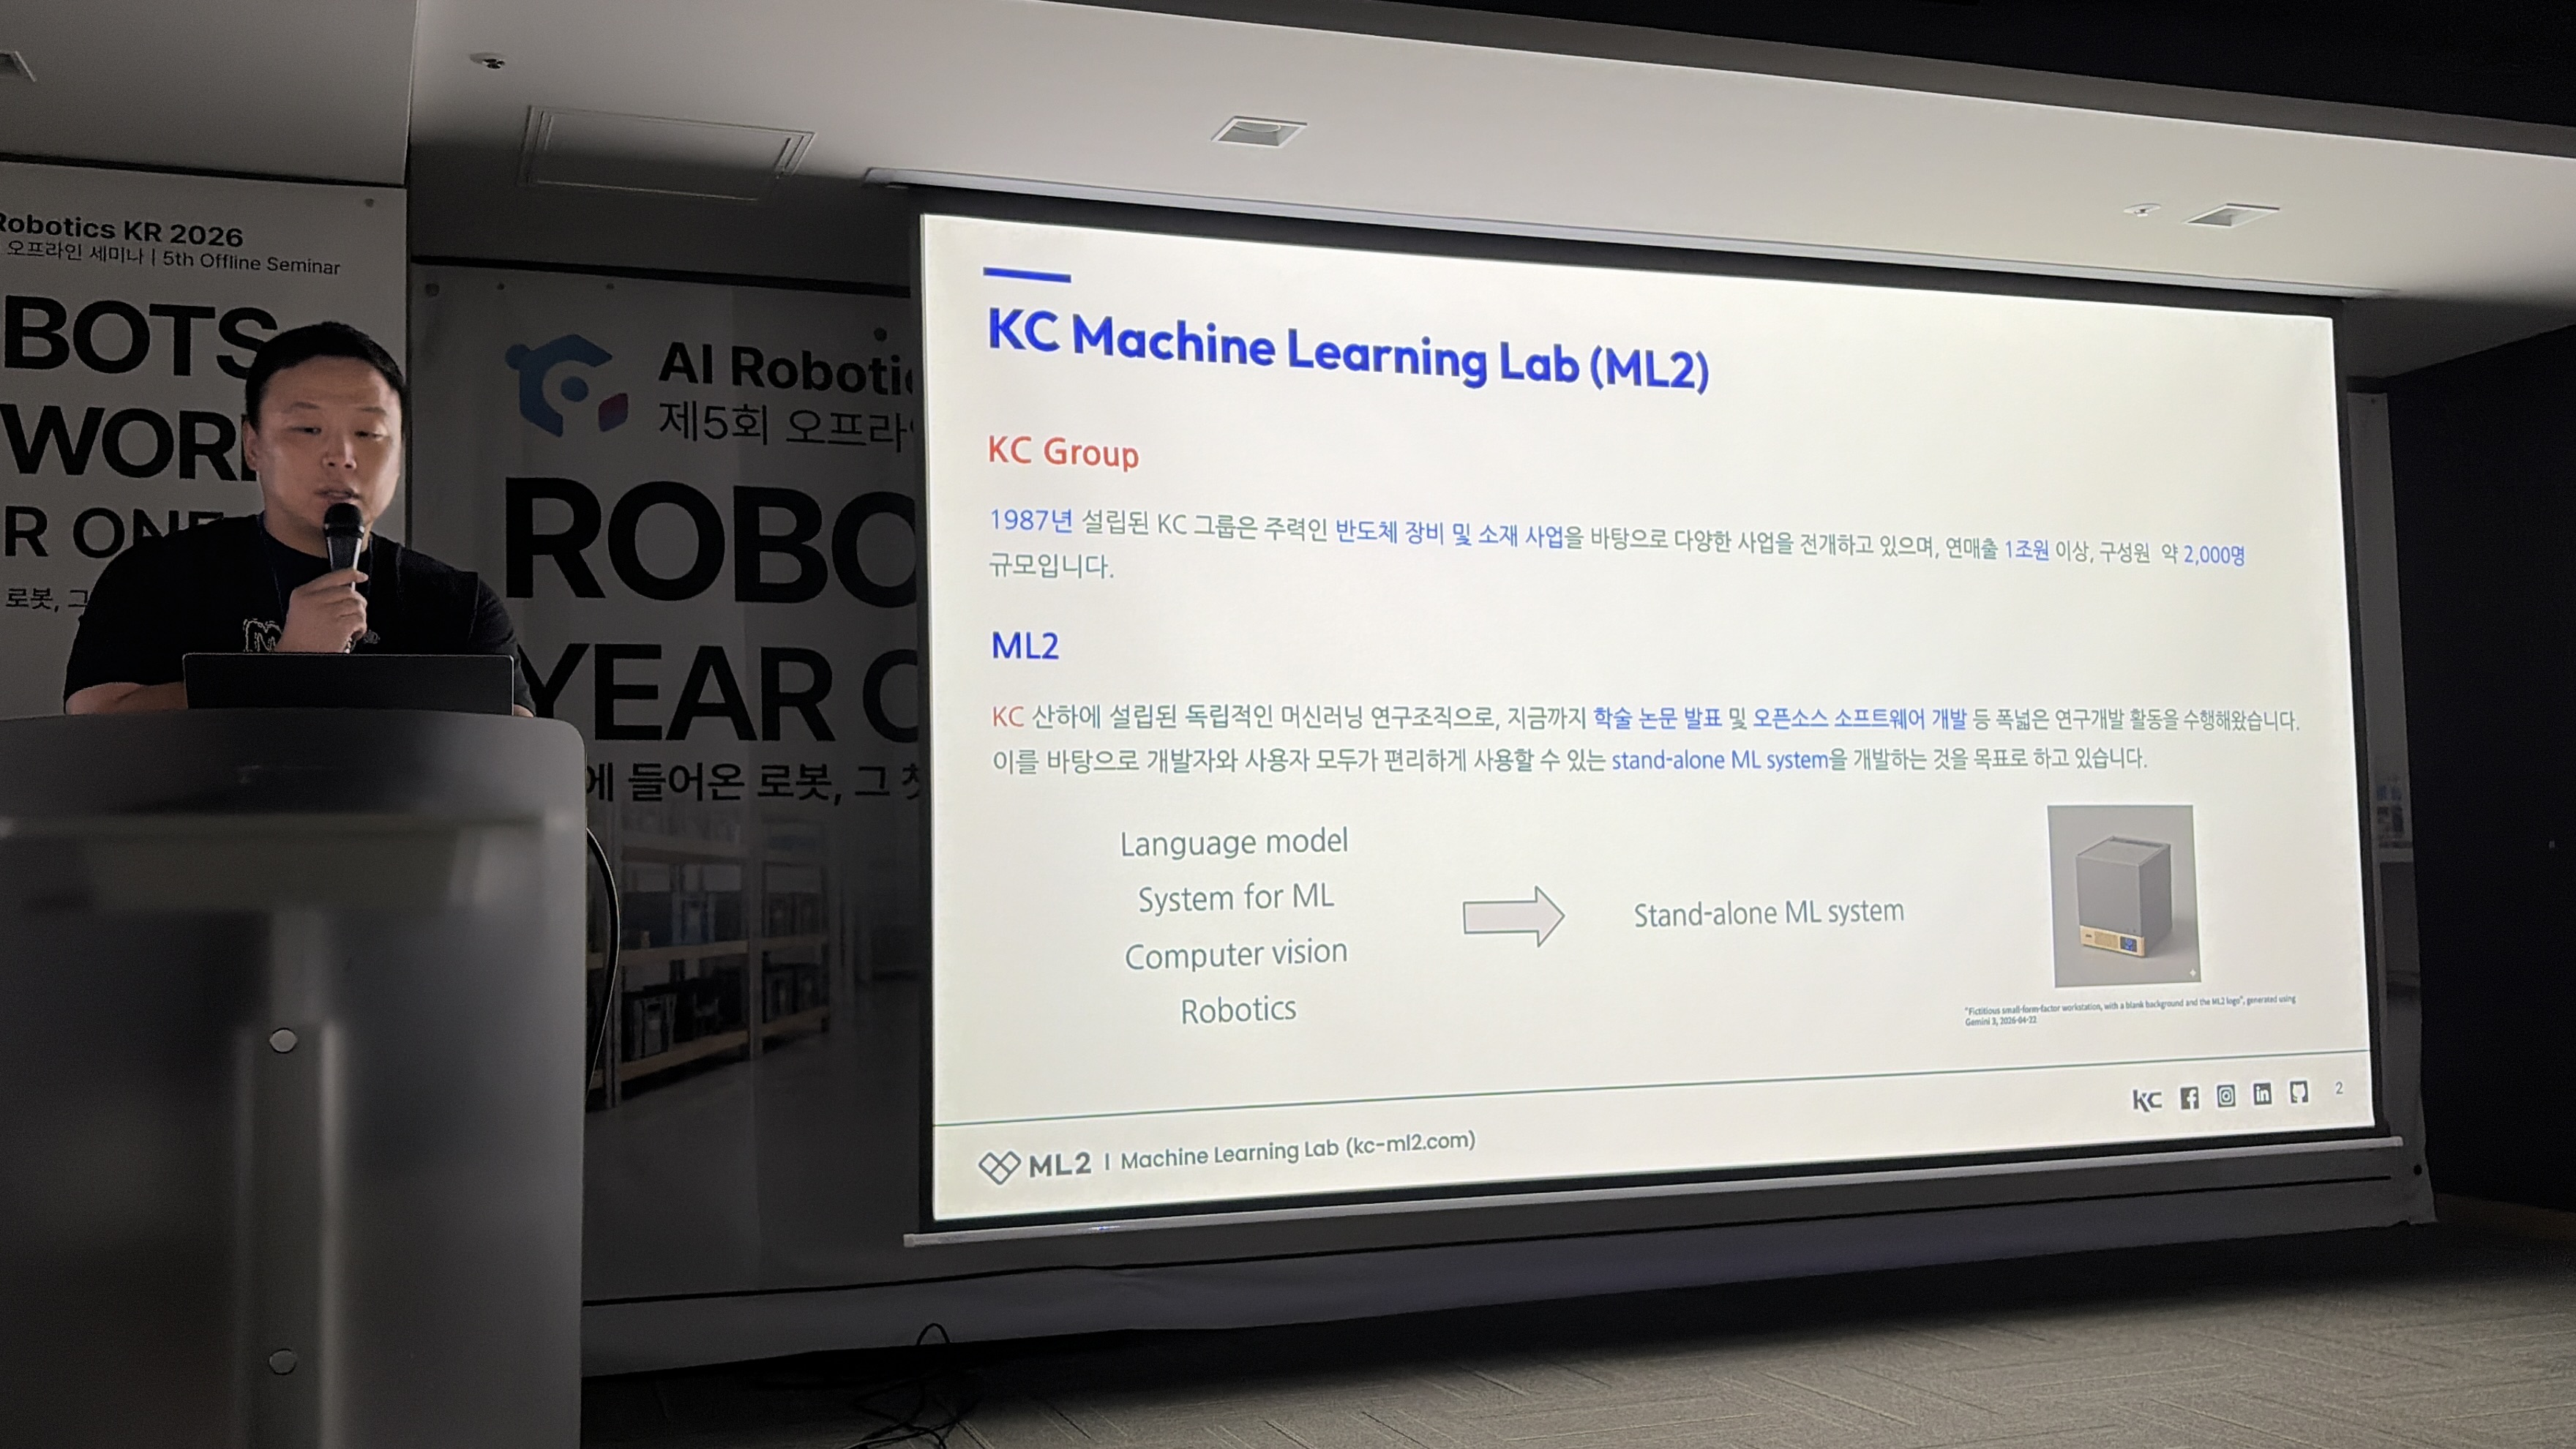
지난 8월 7일에 ML2의 윤세현님, 윤범진님, 엄의섭님이 AI Robotics KR 2026 세미나 - ROBOTS AT WORK: YEAR ONE 에 참석하였습니다. 이 세미나는 인공지능 로봇에 관심있는 분들을 위한 비영리 커뮤니티인 AI Robotics KR에서 주최한 행사로, 매해 선발된 운영 진 분들의 자원봉사로 운영되고 있습니다. 저희 ML2에서 인턴으로 근무하셨던 신수용님께서 작년부터 AI Robotics KR의 운영진으로 활동하고 계셔서, ML2에서도 후원사로 참여하게 되었습니다.
강화학습부터 휴머노이드, 조선소와 비정형 환경의 로봇, 물류 자동화까지 서로 다른 주제의 발표가 이어졌지만 “연구실에서 잘되는 로봇을 실제 현장에서도 잘 동작하게 만드려면 어떻게 해야할까?” 가 이번 행사를 관통하는 주제였습니다.
최신 모델이나 거대한 데이터셋만으로 해결되는 문제는 아니었습니다. 보상함수를 어떻게 정의할지, 시뮬레이션과 실제 로봇의 차이를 어떻게 줄일지, 장기간 운용하며 localization drift를 어떻게 막을지, 작업 환경 자체를 로봇에 맞게 얼마나 바꿀지까지 등 engineering 측면에서의 문제를 생각하는 경우가 더 많았습니다.
여러 연사분께서 공통으로 앞세운 기준은 범용성 자체보다 실제 작업 성공과 빠른 deployment였습니다.
2. Automating Industrial Sites with Physical AI
김준하 대표님 · 디든로보틱스
이 발표를 시작하는 질문은 “3~5년 뒤의 범용 휴머노이드가 아니라 지금 당장 산업 현장에서 쓸 수 있는 것은 무엇인가?”였습니다.
특히 조선소와 같은 heavy industry에는 여전히 자동화되지 않은 작업이 많이 존재합니다. 그렇다면 반드시 인간과 같은 형태의 전신 휴머노이드가 필요할까요?
디든로보틱스의 답은 아니었습니다.
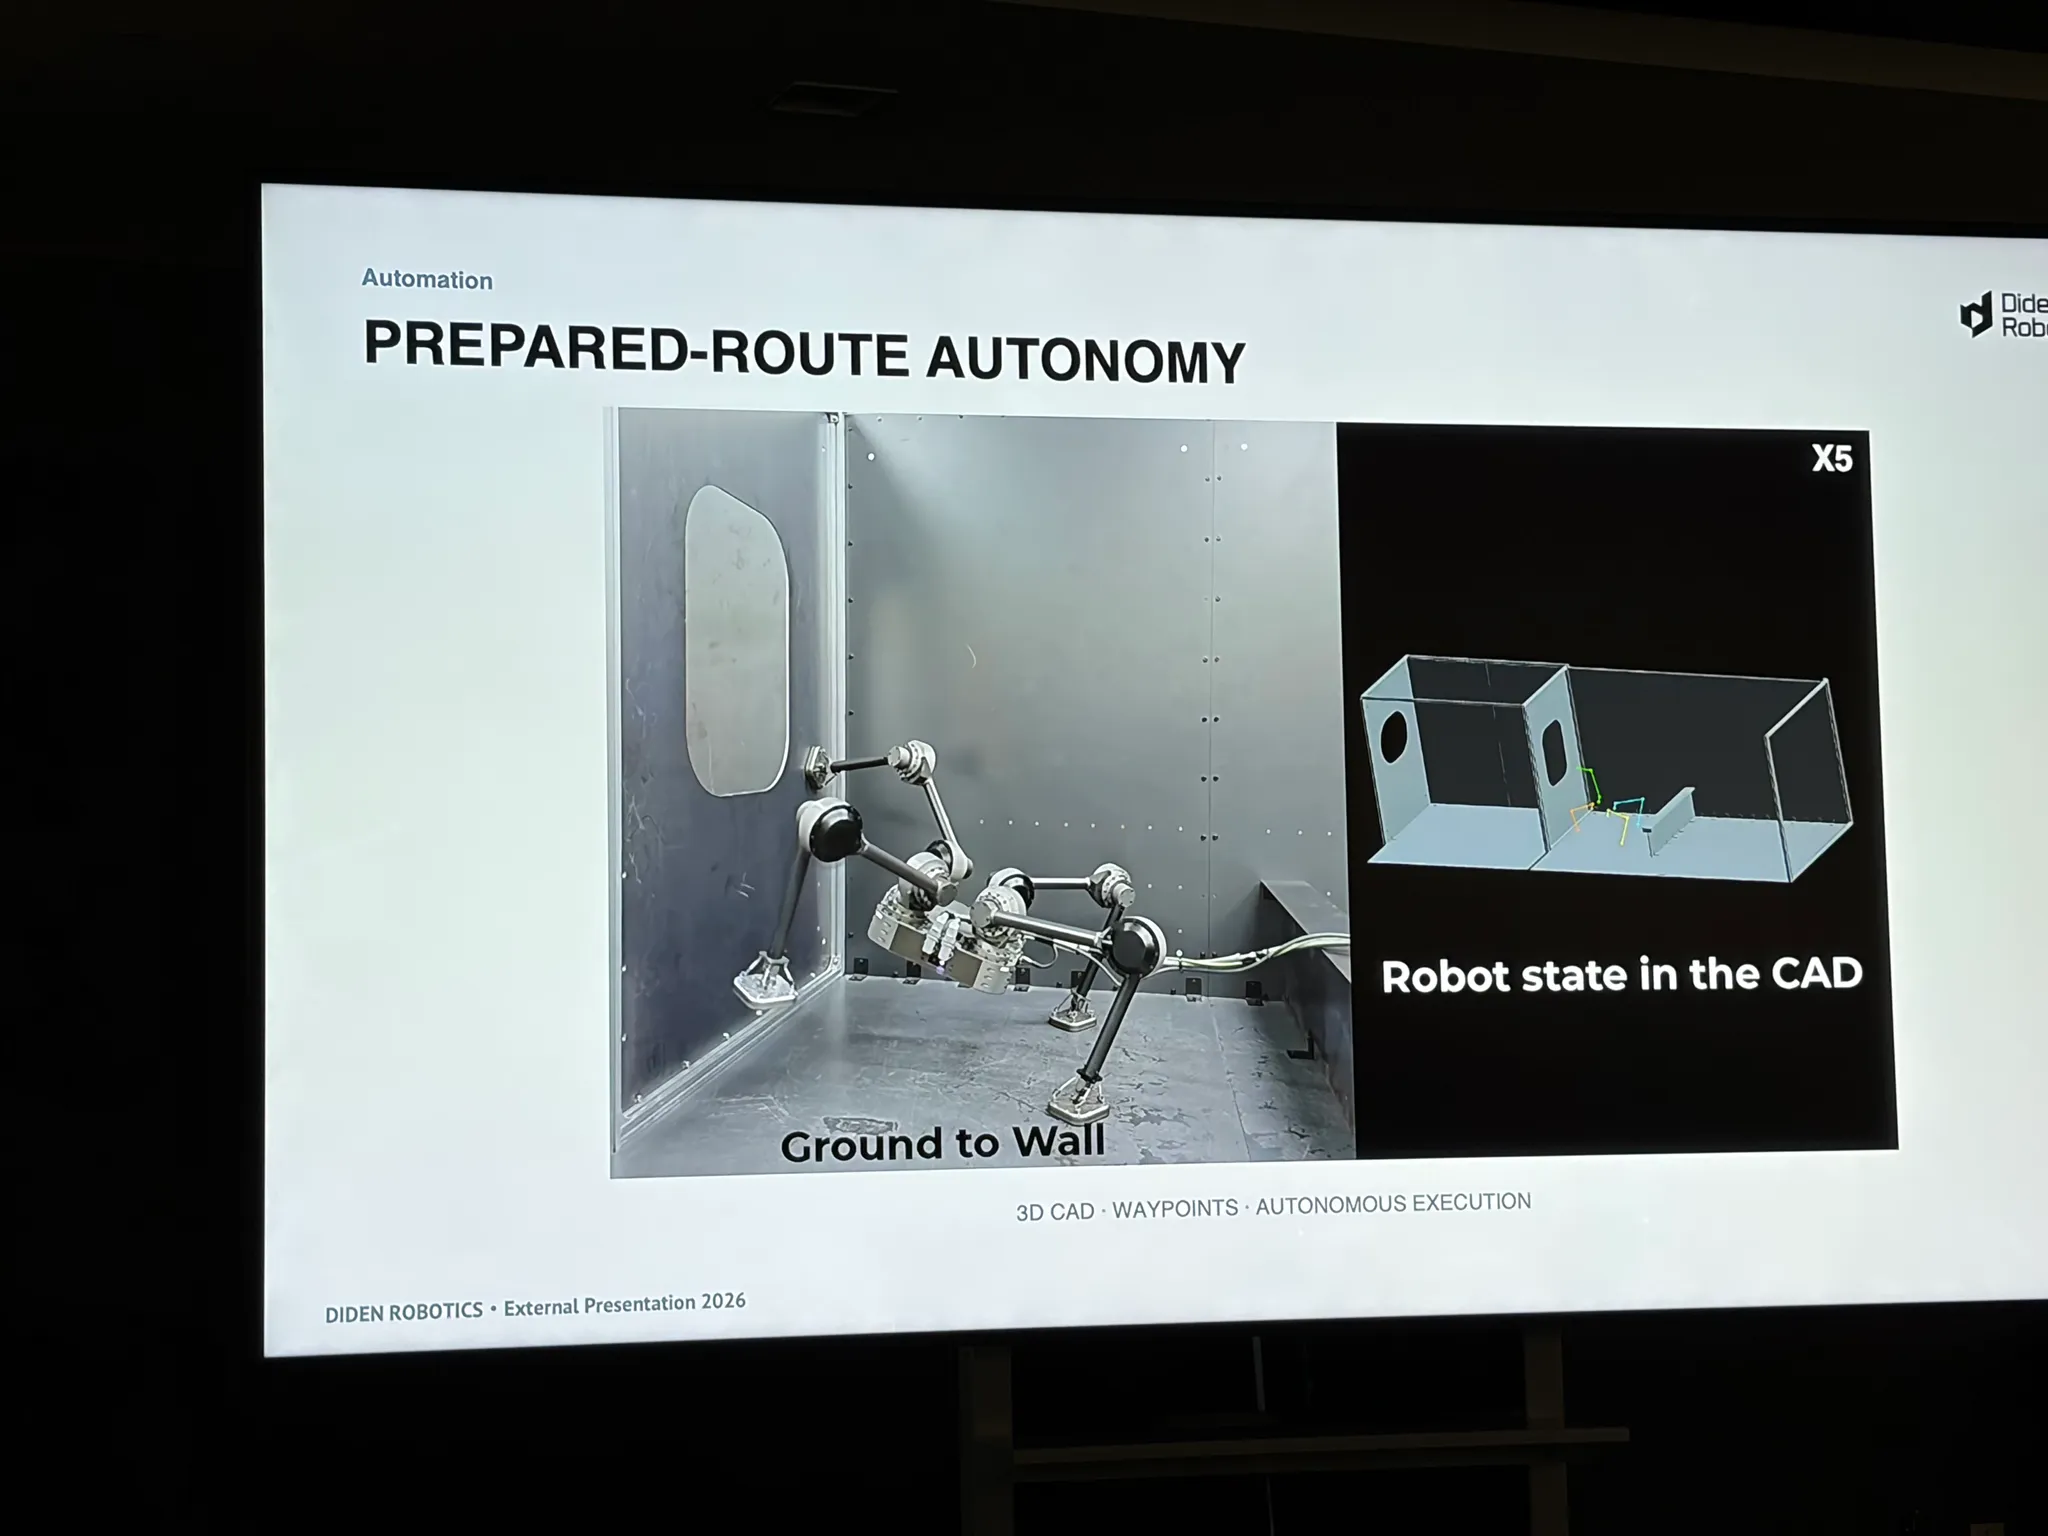
특정 작업에 필요한 형태와 기능을 먼저 정의하고, 그 작업에 최적화된 로봇을 만드는 방향이었습니다. 대표적인 사례가 철판 구조물을 이동하기 위한 자석발 보행 로봇이었습니다.
하드웨어 뿐 만이 아니고 소프트웨어에서도 도메인에 대한 최적화가 이루어졌습니다. 그 사례로 소개해주신 내용은 3D CAD 도면의 활용이었습니다. 조선소에는 이미 3D CAD 도면이라는 강력한 prior가 존재합니다. 그래서 navigation도 완전히 처음부터 환경을 이해하게 만드는 대신
3D CAD → waypoint → autonomous execution 의 형태로 구성했습니다.
발표의 메시지는 명확했습니다.
로봇을 범용으로 만들수록 deployment는 늦어지고, 작업에 강하게 특화할수록 현장에 빠르게 투입할 수 있다. 범용 로봇을 만드는 것이 틀렸다는 의미가 아니라, 산업에서는 “언젠가 모든 것을 할 로봇”보다 오늘 하나의 작업을 확실하게 수행하는 로봇이 먼저 가치를 만들 수 있다는 것이었습니다.
스타트업에서 잘 할 수 있는 걸 아주 잘 하고 있는 기업이라는 생각이 들었습니다. 작고 뾰족한 문제를 정의하고 잘 푸는 것. 범용적이진 않지만 그 환경에는 100퍼센트 특화되어있고 그것을 매우 잘하는 것.
3. 비정형 산업 환경에서 로봇은 어떻게 이동의 자유를 얻는가
유병호 대표님 · URobotics
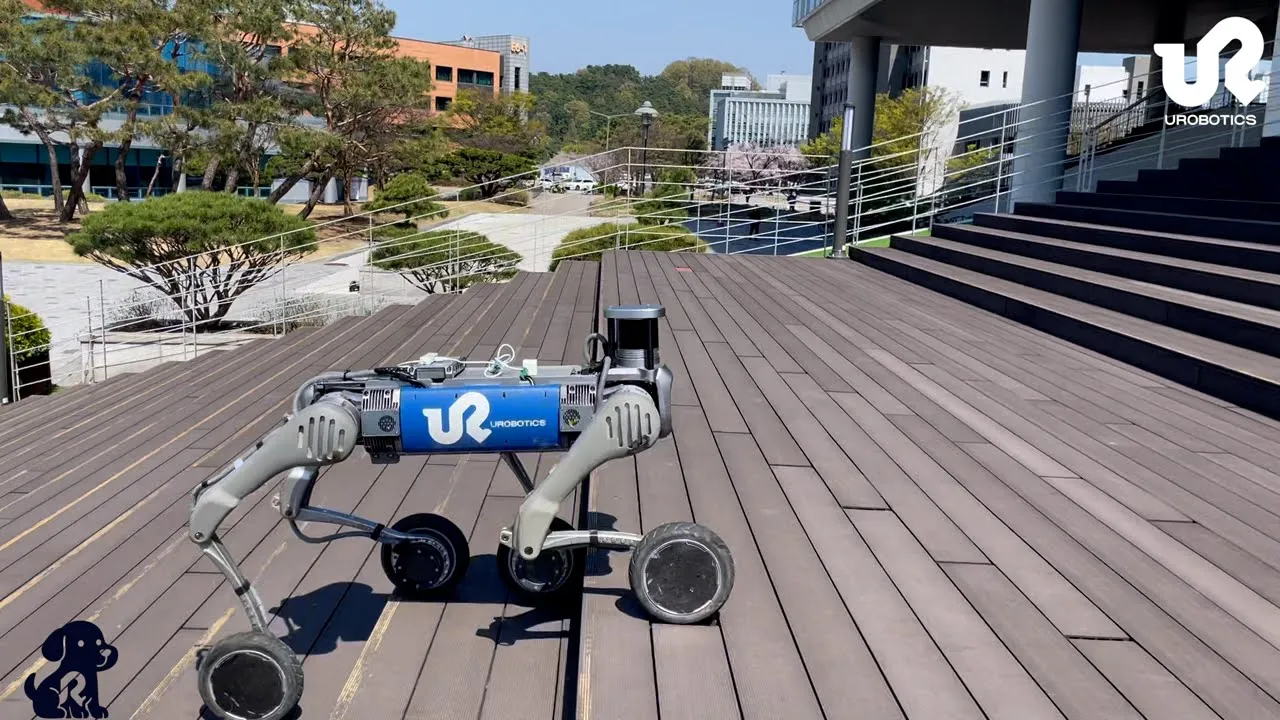
출처: 유로보틱스 홈페이지
평평하고 구조화된 환경에서는 AMR을 비롯한 여러 이동 로봇이 이미 상당히 안정적으로 동작합니다.
문제는 비정형 환경입니다.
발표에서는 이를 크게 지형과 공간의 문제로 나누었습니다.
계단이나 큰 단차처럼 물리적으로 이동하기 어려운 비정형 지형이 있고, 공사 현장처럼 지도가 계속 변하거나 실내와 실외가 반복되고, 통로가 좁거나 GPS가 없는 비정형 공간이 있습니다. 산업 현장에는 반복되는 구조가 많고 뚜렷한 landmark가 존재하지 않기도 합니다. 환경 자체도 계속 바뀝니다.
개인적으로 가장 관심이 갔던 부분은 localization에서 사전에 준비해야 하는 map의 수준을 줄이려는 접근이었습니다. 정밀한 PCD map은 localization에 유리하지만 구축과 유지보수 비용이 큽니다. 현장이 바뀔 때마다 다시 mapping해야 한다면 산업 deployment가 어려워집니다. 그래서 CAD나 floor plan처럼 이미 현장에 존재하는 인간 친화적인 정보를 활용하고, 소화기처럼 환경에서 인식 가능한 특징적 landmark를 이용하여 global position을 보정하는 사례가 소개되었습니다.
여기서 의문이 생겼습니다.
그 landmark가 사라지면 어떻게 할 것인가? 특징적인 물체가 없고 동일한 구조가 계속 반복되면 어떻게 할 것인가?
건설 현장에 localization을 위해 소화기같은 랜드마크를 임의로 배치할 수는 없습니다. 경우에 따라 station의 위치를 CAD에 표시하거나 시작 위치에 대한 정보를 제공하는 방법으로 해볼 수 있을 것 같다고 답변해주셨습니다.
또 하나 인상적이었던 것은 평가 기준이었습니다. loop closure가 몇 cm 개선되었는가보다 로봇이 실제 작업을 끝까지 수행할 수 있는가가 더 중요했다는 얘기를 해주셨습니다. 연구에서 개별 metric을 높이는 것과 실제 현장에서 시스템이 살아남는 것은 상당히 다른 문제라는 것을 다시 확인할 수 있었습니다.
저희 ML2 로보틱스팀에서도 사람이 사용하는 지도(안내도, CAD 도면 등)를 기반으로 localization하는 것을 주제로 프로젝트를 진행하고 있습니다. 비슷한 문제를 풀고 있는 기업이라서 개인적으로 상당히 흥미로웠습니다. 정확한 metric map만을 전제로 하는 localization이 아니라, 인간을 위해 만들어진 불완전하고 추상적인 공간 정보를 로봇이 어떻게 사용할 것인가라는 문제로 이어지기 때문입니다.
4. 물류 자동화를 위한 Physical AI 기술 활용
서주환 박사님 · CJ대한통운 TES연구소
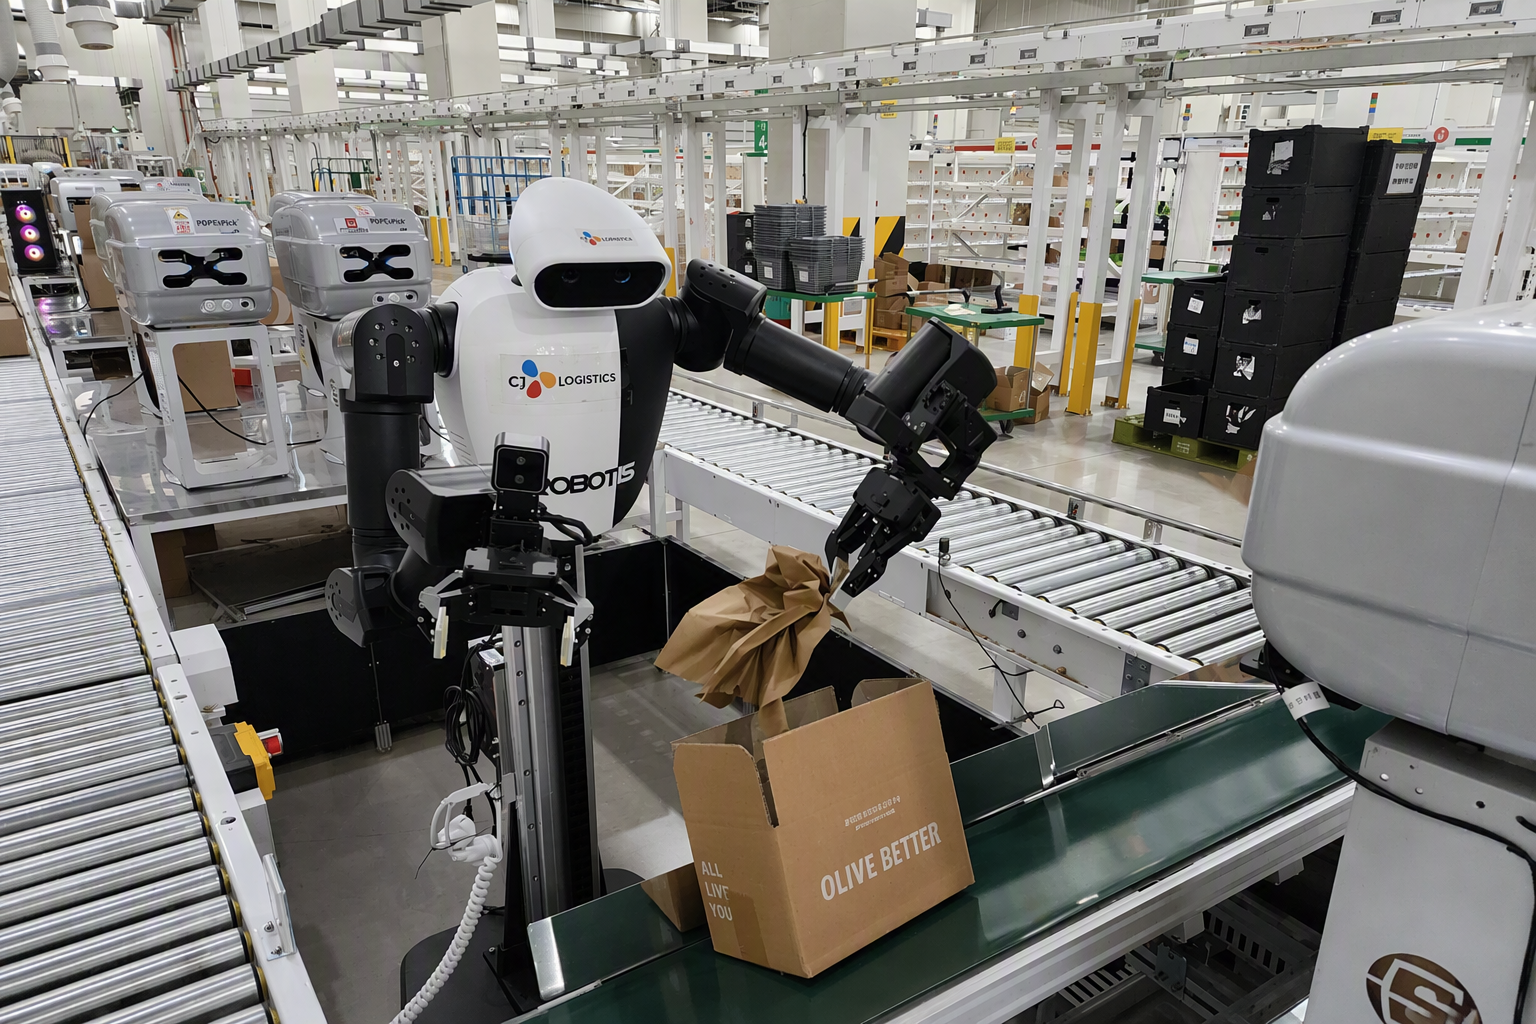
물류는 이미 자동화 수준이 높은 산업이지만 여전히 사람이 수행하는 작업이 많이 남아 있습니다. 대표적인 사례가 depalletizing이나 여러 형태의 상품을 직접 다루어야 하는 manipulation입니다.
최근 VLA를 비롯한 robot foundation model이 빠르게 발전하면서 “모델 하나를 연결하면 기존 작업을 바로 자동화할 수 있지 않을까?”라는 기대가 생기지만 실제 현장은 그렇게 단순하지 않습니다.
로봇을 현장에 넣기 전에 작업 환경과 프로세스부터 다시 정의했습니다.
로봇이 안정적으로 판단할 수 있도록 box의 유입·배출 위치를 조정하고, 내부를 관찰하기 위한 구조물을 추가했습니다. 작업 역시 하나의 긴 명령으로 처리하는 것이 아니라 box 유입, 파지, 이동, 충진재 파지, 투입 등의 단계로 나누고 각 단계에서 명확한 visual cue를 얻을 수 있도록 프로세스를 설계했습니다.
좋은 AI를 만들기 전에 AI가 성공하기 좋은 환경을 만드는 engineering이 먼저 들어간 것입니다.
현장에서 바로 문제가 된 요소들도 구체적이었습니다. 박스가 들어오는 위치와 회전 각도가 매번 달랐고, 충진재는 모양 자체가 비정형적이며 잘린 길이도 일정하지 않았습니다. 박스를 배출할 때에는 이미 컨베이어에 존재하는 다른 박스와 충돌하지 않도록 행동해야 했습니다.
현장 요구사항으로는 이동성뿐 아니라 기존 설비와의 연동, 이상 상황 감지와 알림, 실패 원인과 대응 방법의 명시 등이 있었습니다. 산업 시스템에서는 policy가 성공하는 것만큼 실패를 제대로 처리하는 것이 중요합니다. 연구 데모라면 로봇이 멈추는 순간 실험을 다시 시작하면 되지만 생산라인에서는 그렇게 할 수 없습니다. 실패가 발생하면 그것을 감지하고 원인을 판단한 후 recovery를 시도하거나 작업자에게 상황을 전달해야 합니다.
발표 마지막에는 Lab for Field, Field for Lab이라는 표현을 언급하셨습니다.
연구실에서는 근본적인 문제, 범용성, 일반화, 확장성을 중요하게 생각합니다. 반면 산업에서는 실제성, 특수성, 확실성, real-time latency, data cost, anomaly detection, recovery behavior, deterministic safety, 기존 시스템과의 integration이 중요합니다.
어느 한쪽만으로는 Physical AI를 만들 수 없습니다.
현장이 연구에 새로운 문제를 제공하고, 연구에서 개발한 기술이 다시 현장으로 돌아오는 반복 구조가 필요합니다.
5. 마치며
확실히 올해 행사에서는 “기술을 어떻게 산업 현장에 실질적으로 적용하고 상용화할 것인가“가 핵심 화두였 습니다. 점차 기술 패러다임이 학술적인 연구 단계를 지나 본격적인 산업화 국면으로 진입하고 있음을 실감할 수 있었는데요.
특히 인상 깊었던 것은 저희가 고민해오던 ML2 로보틱스팀의 연구 방향이 현재 산업계가 바라보고 있는 실질적인 고민의 방향들과 비슷했다는 점이었습니다.
저희 ML2에서는 학술적 선행 연구를 지속하는 동시에, '기존 지도 기반 위치 추정(Map-based Localization)'이라는 현장의 엔지니어링 문제를 해결하고 있습니다.
행사를 통해 들을 수 있었던 현장 경험들 속에서도, 수많은 기업들이 동일한 과제를 각자의 방식으로 정의하고 풀어가고 있었습니다. 데스크 리서치만으로는 파악하기 어려웠던 ‘현장의 진짜 문제’를 직접 확인하며, 저희 팀이 추진해 온 기술 로드맵에 대한 확신을 얻은 뜻깊은 시간이었습니다.